Human-Like Operation
Real-time torque sensing at every joint, ±0.1 mm repeatability and 0.4 s vibration settling deliver precise, smooth motion and natural interaction.
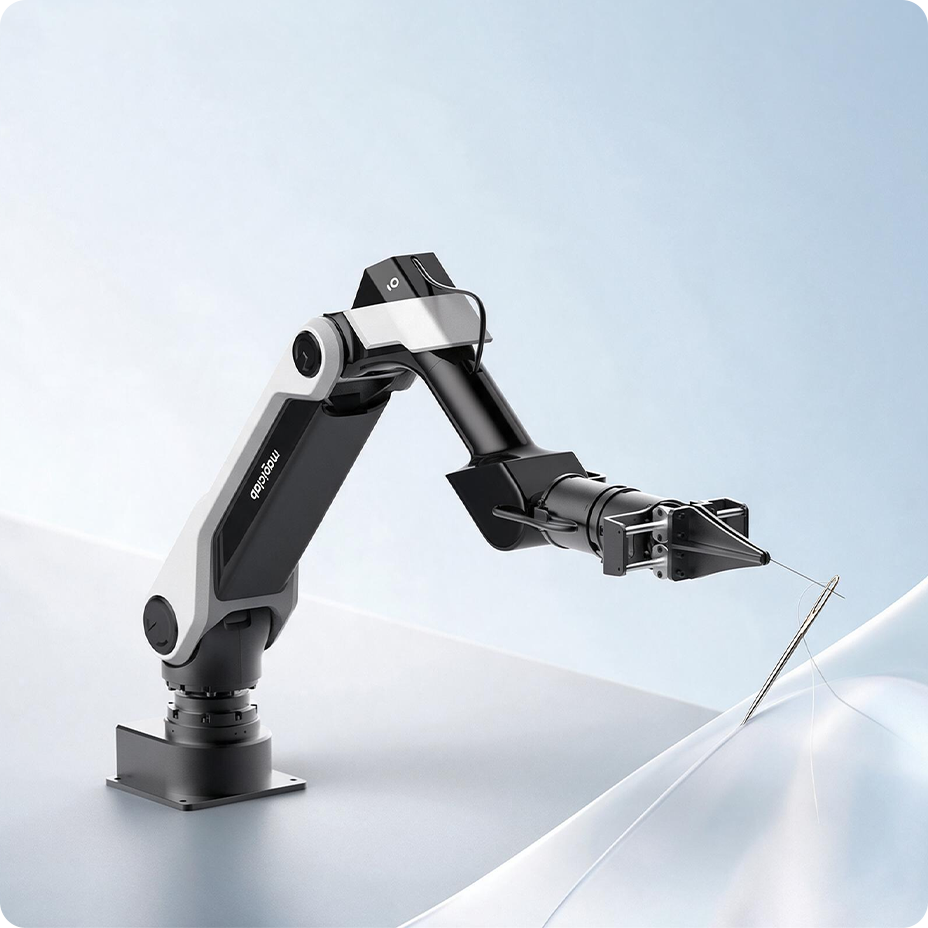

Real-time torque sensing at every joint, ±0.1 mm repeatability and 0.4 s vibration settling deliver precise, smooth motion and natural interaction.
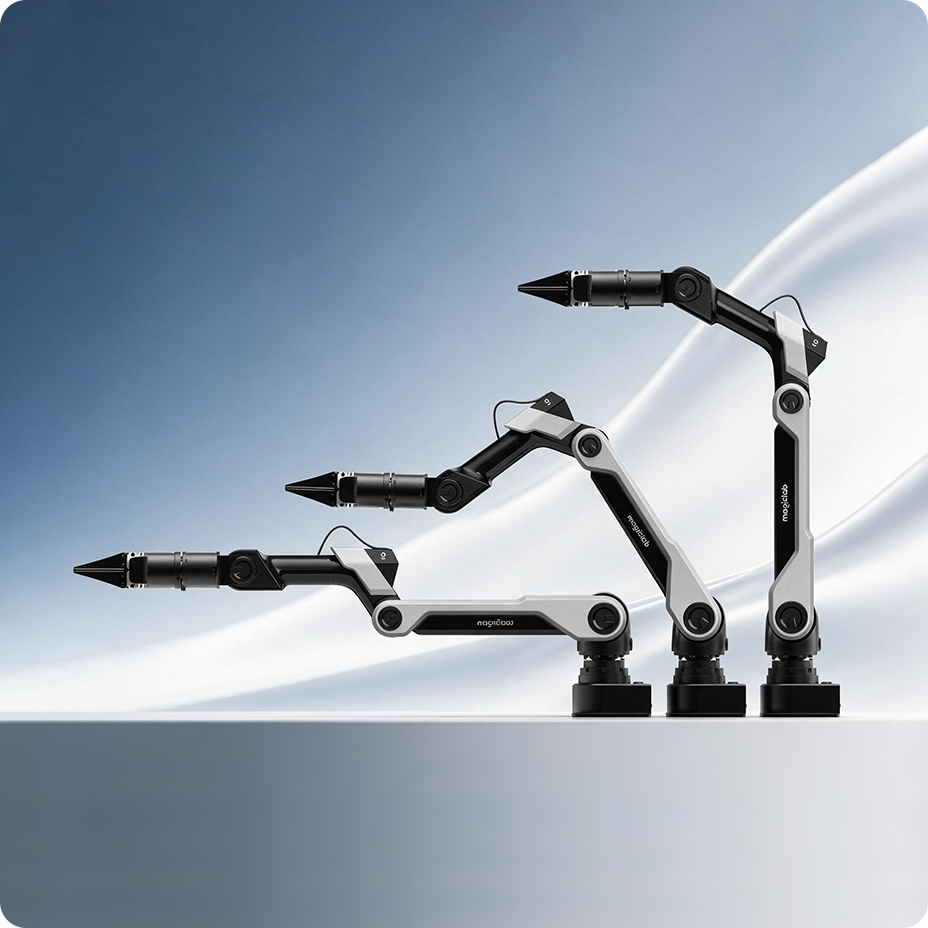
6 DoF, a 700 mm reach and a 180° forearm bend. Upright, side and inverted mounting maximize the workspace. Weighing just 5.5 kg, it is easy to install and deploy.
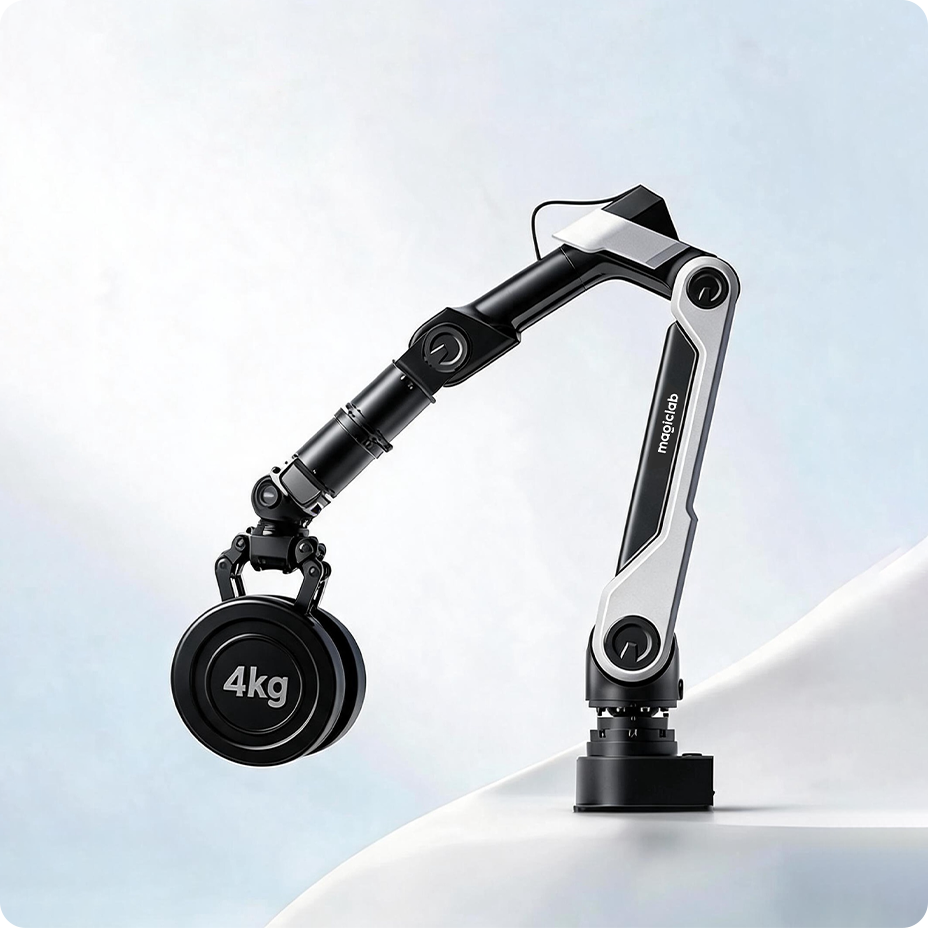
Native support for grippers, dexterous hands and suction cups with a 4 kg payload. Built-in tool management supports fine manipulation tasks.
An open SDK and AI development tools connect data collection, model training, deployment and evaluation for flexible development.
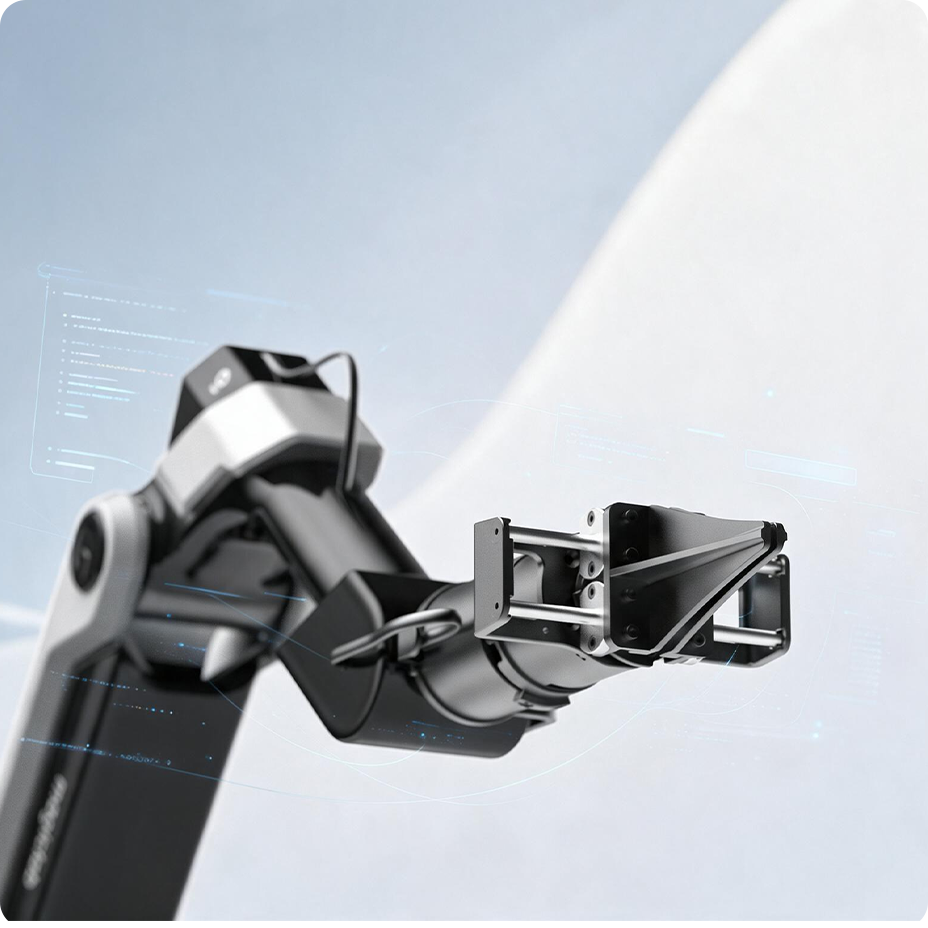
Integrated motion control, data collection and teleoperation support real-world RL and DAgger training, connecting simulation validation, algorithm prototyping and deployment.
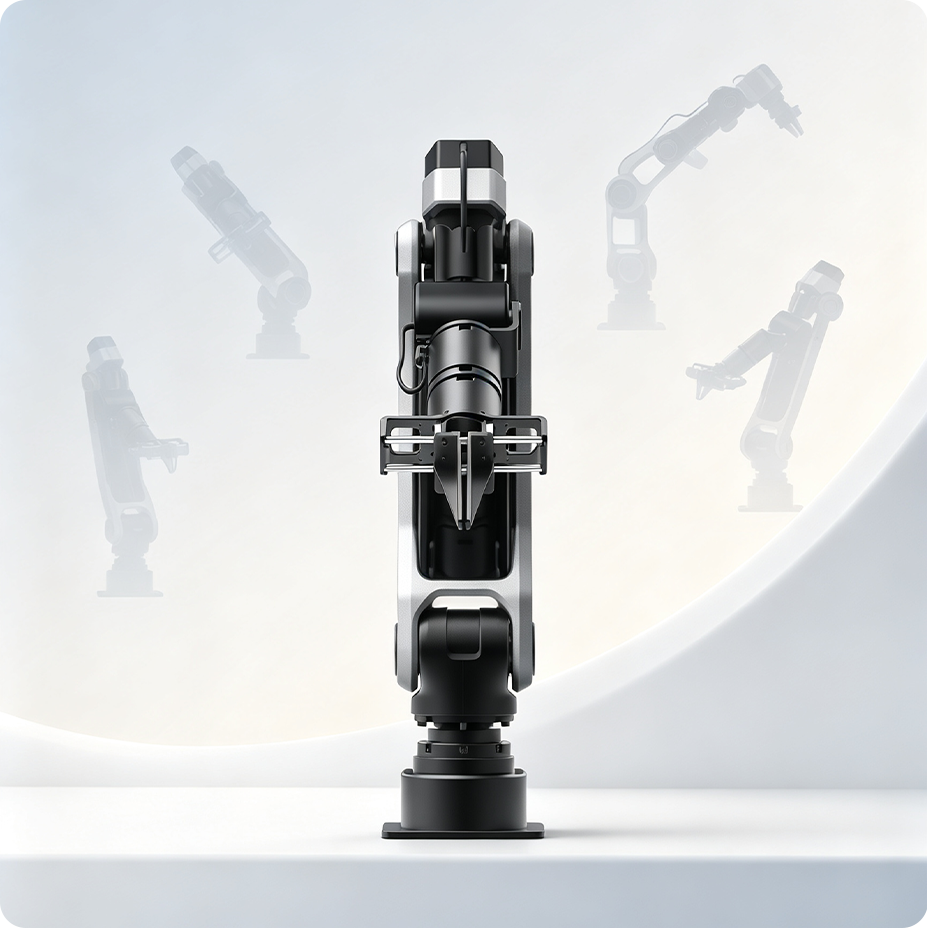
Combining bionic force control, kinematics and large models for human-like embodied perception.
