仿生拟人作业
全关节实时力感知,重复定位精度 ±0.1mm,0.4s 快速抑制末端振动。兼顾作业精度与运动平顺性,类人探索,自然交互
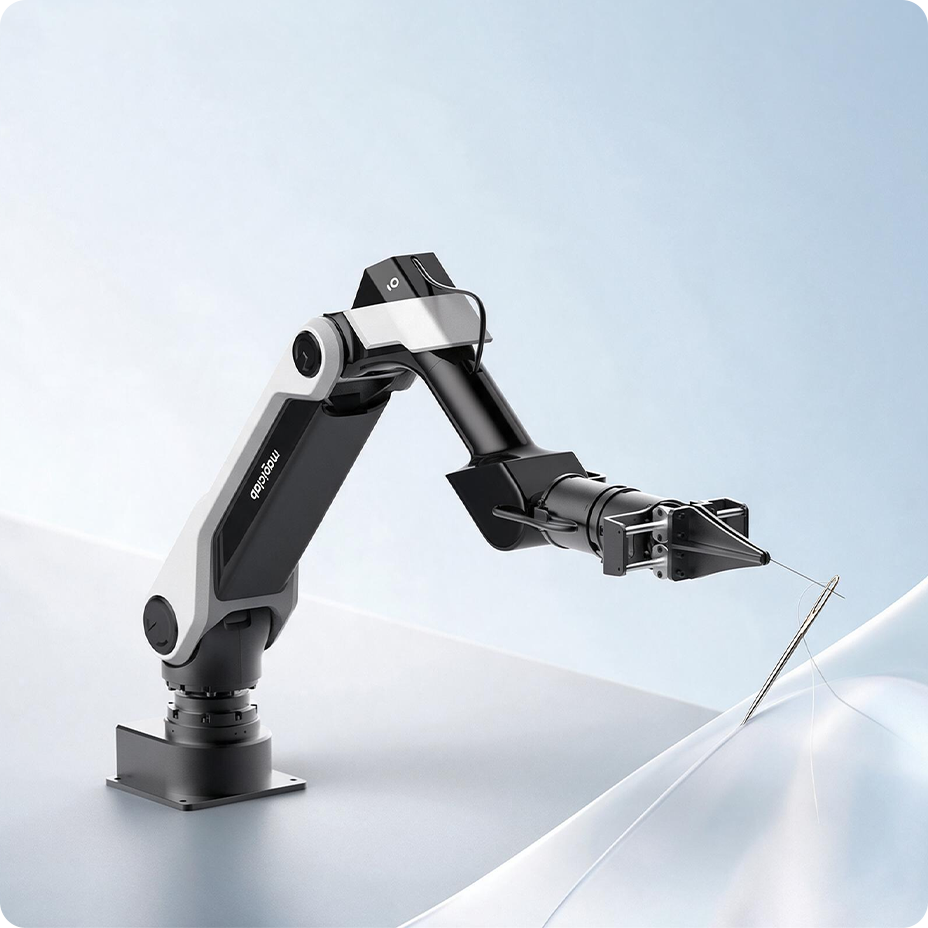

全关节实时力感知,重复定位精度 ±0.1mm,0.4s 快速抑制末端振动。兼顾作业精度与运动平顺性,类人探索,自然交互
整机 6 DoF,臂展 700mm,小臂支持 180° 大幅弯折;正装、侧装、倒装均充分释放运动空间。自重仅 5.5kg,快拆快装,随放随用
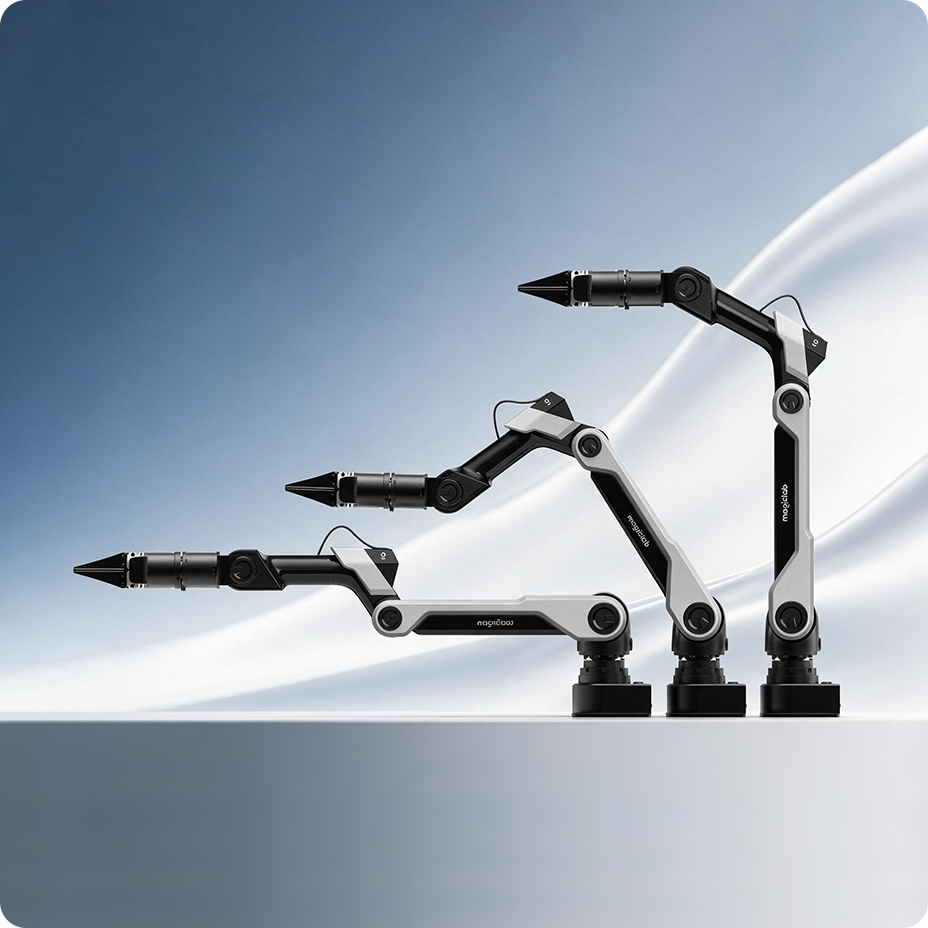
原生兼容夹爪、灵巧手、吸盘等多末端工具,末端负载 4kg。内置多工具管理逻辑,一站式完成各类操作任务
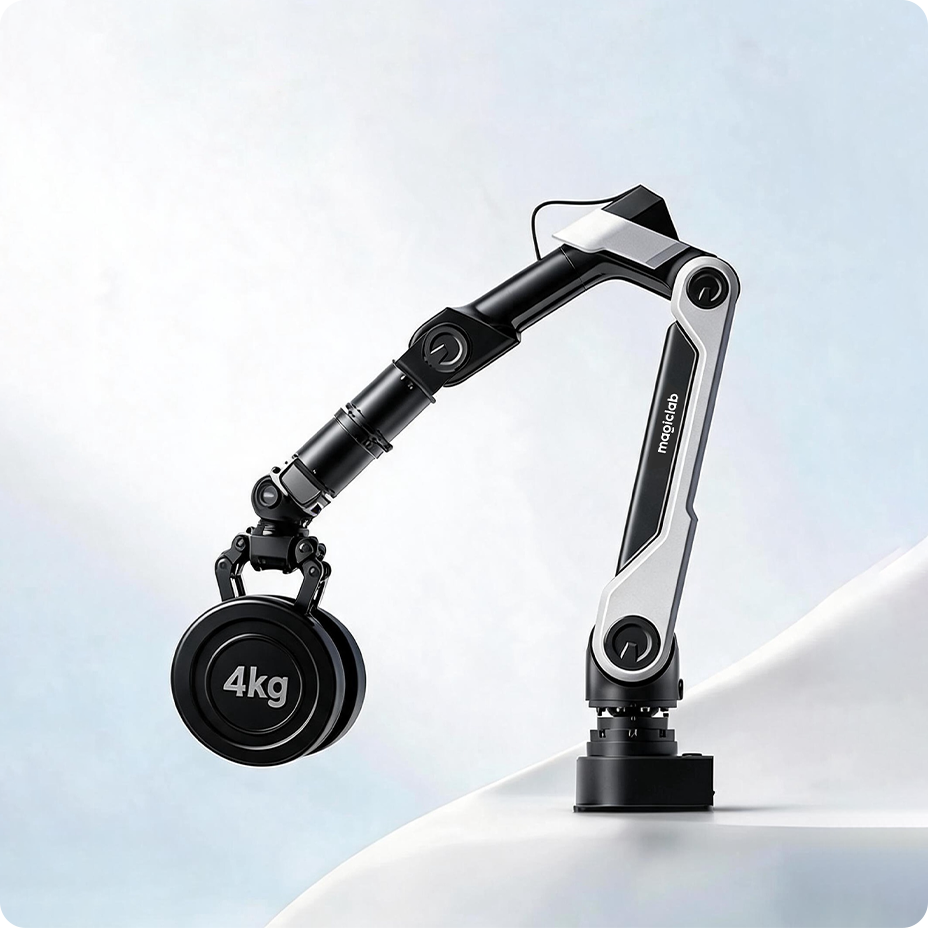
全平台开放 SDK,配套完整 AI 开发工具链,打通数据采集、模型训练、部署评估全链路,底座全开,自由开发
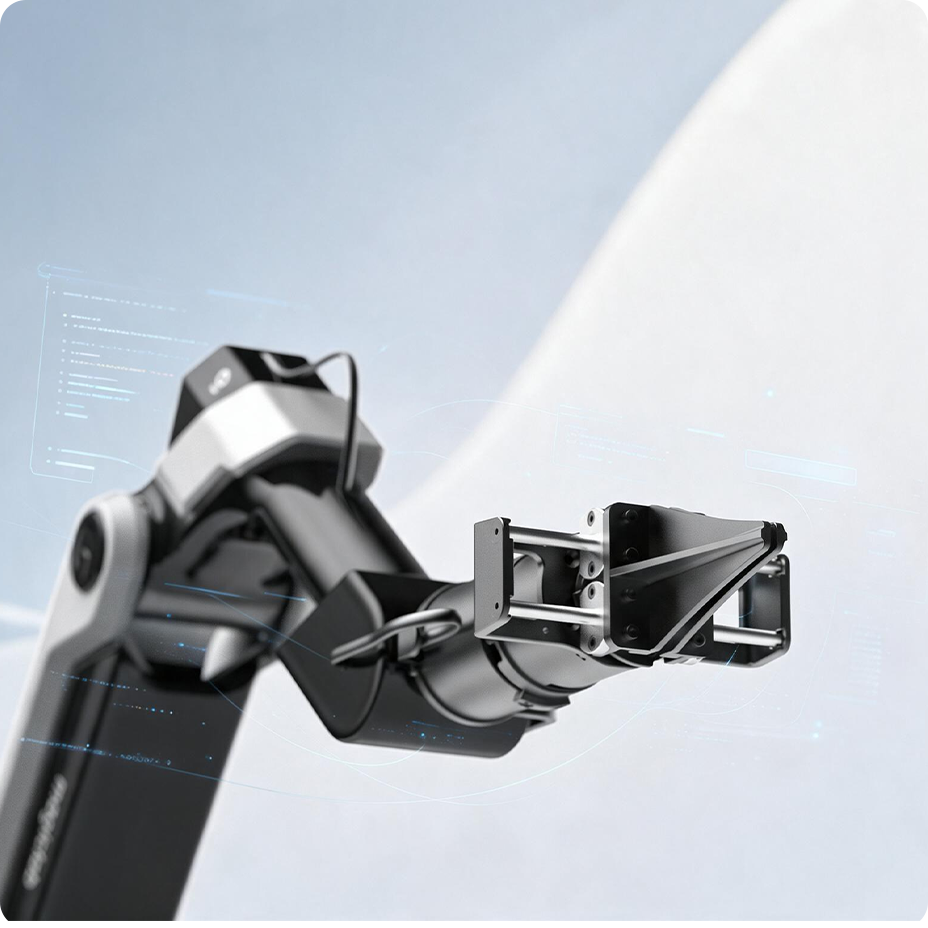
一体化整合运动控制、数据采集与遥操作能力,支持真机 RL/DAgger 强化学习闭环训练。仿真验证、算法原型、真机落地一键打通
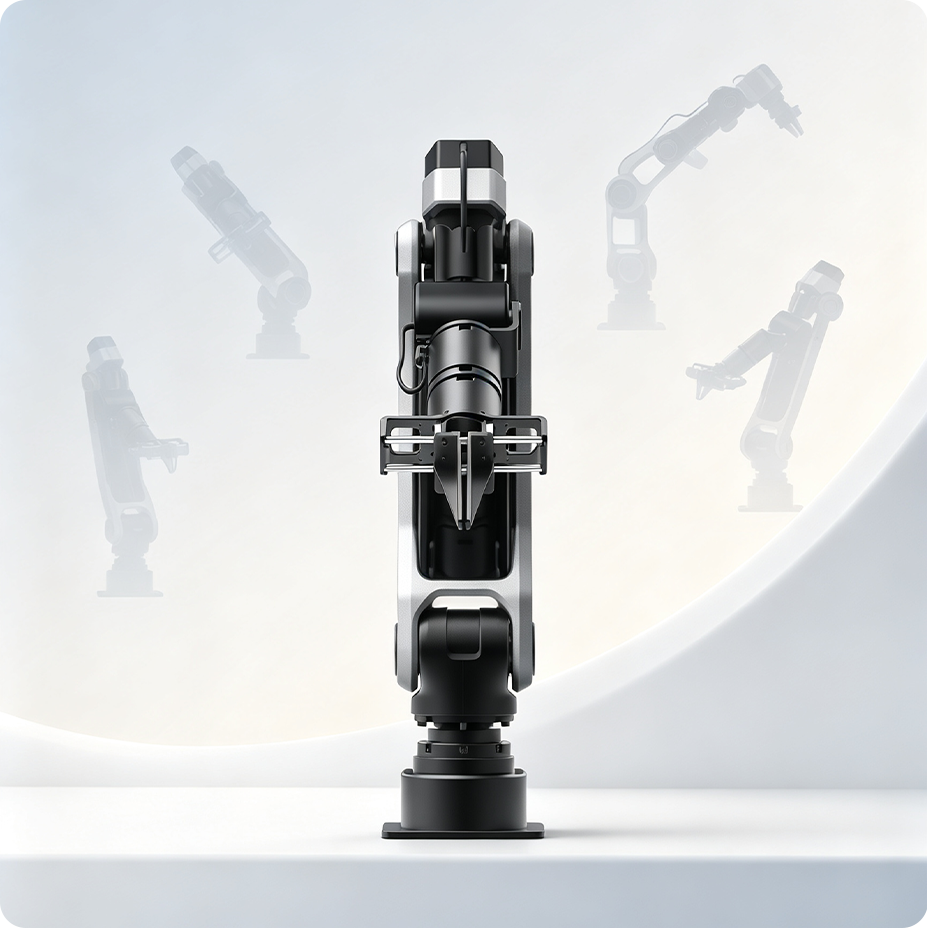
融合仿生力控,运动学与大模型,复刻人类的肢体感知
